Skift sprog :
dryve motorstyringssystem
Vælg, klik, styr...
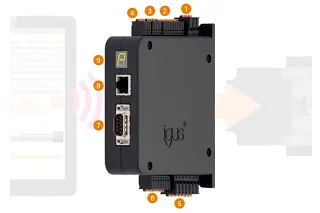
Vandring, positioner, hastighed, driftstid – de kan nemt defineres med det nye igus® webbaserede styresystem til drylin® E lineærsystem.
- Ingen software eller app-installation er nødvendig, hurtig opstart
- Styresystem kan bruges via smartphone (browser), tablet eller bærbar computer
- Enkel og intuitiv brugergrænseflade, styresystem konfigureret på få minutter
- Kompatibel med adskillige industricontrollere (f.eks. Siemens S7 / Beckhoff).
- Til DC-, EC- og stepmotorer
- Økonomiske
Alle relevante dokumenter - flyers og tekniske data, den nyeste firmware, driftsvejledninger, CANopen Electronic Data Sheet, 2D- og 3D-ark - findes i shoppen på siden for det tilsvarende produkt under downloads.
Test dryve-motorenhedens styresystem
Du kan bruge den intuitive browsergrænseflade til at indstille vandringstilstand, positioner, accelerationer, hastighed og pausetider for din lineære akse på få minutter uden forudgående kendskab.
Afprøv brugergrænsefladen til motorkontrolenheden her ved hjælp af en simuleret lineær akse. Præcis som i denne simulering overføres din indtastning direkte, når du bruger det rigtige styresystem. Der er ikke brug for særskilt overførsel.
Så nemt er det: Under "kørsel profil" kan du konfigurere op til otte linjer og lade styringsparametrene gælde for lineær akse. Brug feltet Mode (Tilstand) til at indstille nulpunktet med HOM eller den absolutte position for bevægelsen på lineæraksen med ABS. Vælg destinationen ved at indtaste positionen på aksen eller ved brug af Tip/Teach-funktionen. Indtast værdier for acceleration, hastighed og deceleration og om nødvendigt en pause. Under "Næste post" skal du angive nummeret på den næste vandring profil.
Yderligere oplysninger
Logik- og belastningsforsyning er adskilte for at muliggøre sikkerhedsstop.
Logikforsyningen har 12 V til 24 V, og belastningsforsyningen har 12 V til 48 V.
Bevægelser kan vælges, startes og stoppes ved de 10 prædefinerede input. Med to grænsekontakter og et enable-input kan styresystemet også udføre sikkerhedsfunktioner.
Oplysninger fra styresystemet kan hentes via de 5 foruddefinerede udgange. Styresystemet rapporterer, om det er klar, eller om det i øjeblikket udfører en bevægelse, om det er refereret, eller om der er advarsler eller fejl.
To analoge indgange kan f.eks. bruges til at aflæse absolutte positionsoplysninger om en lineær akse eller til at specificere hastighed eller positioner. Ved hjælp af et "elektronisk håndhjul" kan en lineær akse flyttes uden at ændre parametrene.
DC-, 3-fasede EC- og 2-fasede stepmotor kan tilsluttes tilslutningen. En motorbremsetilslutning er også integreret i denne tilslutning.
En rotation-encoder er påkrævet for at muliggøre optimal motorstyring og specifikationer af en nøjagtig position. Styresystemet er designet til mange forskellige type rotation-encodere med en spændingsforsyning på 5 V.
Oplysninger om styringssystemet
Videoer
Tekniske data
Mærkespænding logikforsyning
12 - 24 VDC
Mærkespænding belastningsforsyning
12-48 VDC
Motortyper
2-faset stepmotor bipolær (ST), jævnstrømsmotor (DC), elektronisk kommuteret motor (EC)
Kontinuerlig motorstrøm
7A
Spidsstrøm på motor
ST: 10A, DC: 14A, EC: 21A maks. 2 sek. afhængigt af bevægelsesfrekvens
Belastet kraft-output
maks. 340 W kontinuerlig
Udgangsstrøm digitale udgange
maks. 200 mA pr. output
Holdebremse
24VDC / 1A
Vinkel-encoder
Hallsensor (to eller tre -stang), encoder (linjedriver RS422 eller enkelt-ended)
analog feedback via analoge input
Digitale inputs
10 digitale indgange, foruddefineret funktion, valg NPN eller PNP, indbyggede pull-down (PNP) og pull-up (NPN) modstande, kortslutningsbevis, galvanisk adskilt, 5 - 24 VDC (ekstern)
Digitale outputs
5 digitale udgange, foruddefineret funktion, PNP, indbyggede pull-down modstande, kortslutningsbevis, galvanisk adskilt, 5 - 24 VDC (ekstern)
Analoge inputs
2 analoge indgange, ±10 VDC signal (12 bit), 0-10 VDC signal (11 bit), 10 VDC strømforsyning
Grænseflader
CANopen (DS 402), Modbus TCP som gateway (CiA 309), Ethernet, bitkodning, cyklus/retning
Driftstilstande
Åben løkke med/uden positionsovervågning, lukket løkke
Vandringstilstande
Binær: 32 vandringspositioner Tip/Teach: otte vandringspositioner i kombination med ekstern kørsel-tilstand
Trin/retning: ekstern bestemmelse af ønsket værdi
CE-mærke i henhold til retningslinjer for elektromagnetisk kompatibilitet
EN 61000-6-2:2005, EN 61000-6-3:2007
Omgivende temperatur
-20°C til +45°C
Relativ fugtighed
≤ 90 %, ikke-kondenserende
Maksimum temperatur på strømenhed
100 °C
Lejetemperatur
-40 °C til +60 °C
Beskyttelsesklasse
IP 30
Beskyttelsesfunktioner
Motorenhedens temperaturovervågning, strømovervågning, underspændings- og overspændingsbeskyttelse, detektion af konturfejl, styring af rotationstæller
Fastgørelse
Montering med skrue, top-hat (DIN) skinne installation
D x B x H i mm (inkl. konnektorer og monteringselementer)
124 x 31 x 139
Rådgivning
Jeg vil med glæde besvare deres spørgsmål personligt.
Levering og vejledning
Personlig betjening:
Mandag til fredag fra 7:00 til 20:00.
Lørdag fra 8:00 til 12:00.
Online:
24h